


Corvon CV50 DTOF AUTO PX4-APM-INAV Lidar Mesafe Modülü 50 Metre

CV50, yükseklik sabitleme ve engelden kaçınma için tasarlanmış, 50 metrelik dToF lazer mesafe ölçerdir; UART veya I²C üzerinden güçlü ortam ışığı reddi ile hızlı 100 Hz çıkış sağlar.
- Menzil: 50 metreye kadar, kör nokta sadece 5-10 cm
- Doğruluk: 2 metrenin altında ±3 cm, 2 metrenin üzerinde ±%2
- 100 Hz örnekleme hızı, ortam ışığına dayanıklı
- UART + I²C arayüzleri
- 6,8 g · 3,5–5,5 V güç kaynağı
- Teknoloji: dToF (905 nm)
- Menzil: 50 m'ye kadar ·
- kör bölge 5–10 cm
- Doğruluk: ±3 cm (<2 m) · ±2% (≥2 m)
- Frekans: 100 Hz ·
- Arayüzler: UART / I²C
- Besleme: 3,5–5,5 V · ≤60 mA @ 5 V
- Boyut ve Ağırlık: 28,5 × 13,6 × 21,4 mm · 6,8 g
- Yazılım: PX4 · INAV · ArduPilot
1× CV50 dToF mesafe ölçüm modülü
1× SH1.0-4P kablo (155 mm)
Teknik Özellikler Sayfası
CORVON CV50, doğrudan Uçuş Süresi ( dToF ) prensibine dayalı uzun menzilli bir kızılötesi mesafe ölçüm modülüdür. 50 metreye kadar yüksek doğrulukla ölçüm yapabilen, 100 Hz ölçüm hızına, dar (<2°) görüş alanına ve 905 nm ışık kaynağına sahiptir. 5-10 cm ölü bölge ve seçilebilir UART veya I²C çıkışı ile çeşitli arazilerde İHA irtifa sabitleme, uzun menzilli engel tespiti ve arazi haritalama için uygundur. PX4, INAV ve ArduPilot ile uyumludur. Modülün boyutları 28,5 × 13,6 × 21,4 mm ve ağırlığı yaklaşık 6,8 g'dır .
| Model | CV50 |
|---|---|
| Tip | Kızılötesi Mesafe Ölçme Modülü (dToF) |
| Ölçüm Aralığı | 50 m |
| Görüş Alanı (FOV) | < 2° |
| Ölçüm Doğruluğu | ±3 cm @ <2 m · ±2% @ ≥2 m |
| Ölçüm Frekansı | 100 Hz |
| Işık Kaynağı Dalga Boyu | 905 nm ±5 nm |
| Ölçüm Ölü Bölgesi | 5–10 cm |
| Çalışma Gerilimi | 3,5–5,5 V |
| Mevcut Tüketim | ≤ 60 mA @ 5 V |
| İletişim Arayüzü | UART 115200 · I²C 400 K'ye kadar |
| Çalışma Sıcaklığı | 0°C – 60°C |
| Saklama Sıcaklığı | -20°C – 70°C |
| Boyutlar | 28,5 × 13,6 × 21,4 mm (±0,1 mm) |
| Ağırlık | 6,8 g |
| Ürün Yazılımı Desteği | PX4 · INAV · ArduPilot |
| Ortam Işığı Bağışıklığı | 20 metre mesafede 100 klux ışık şiddeti |
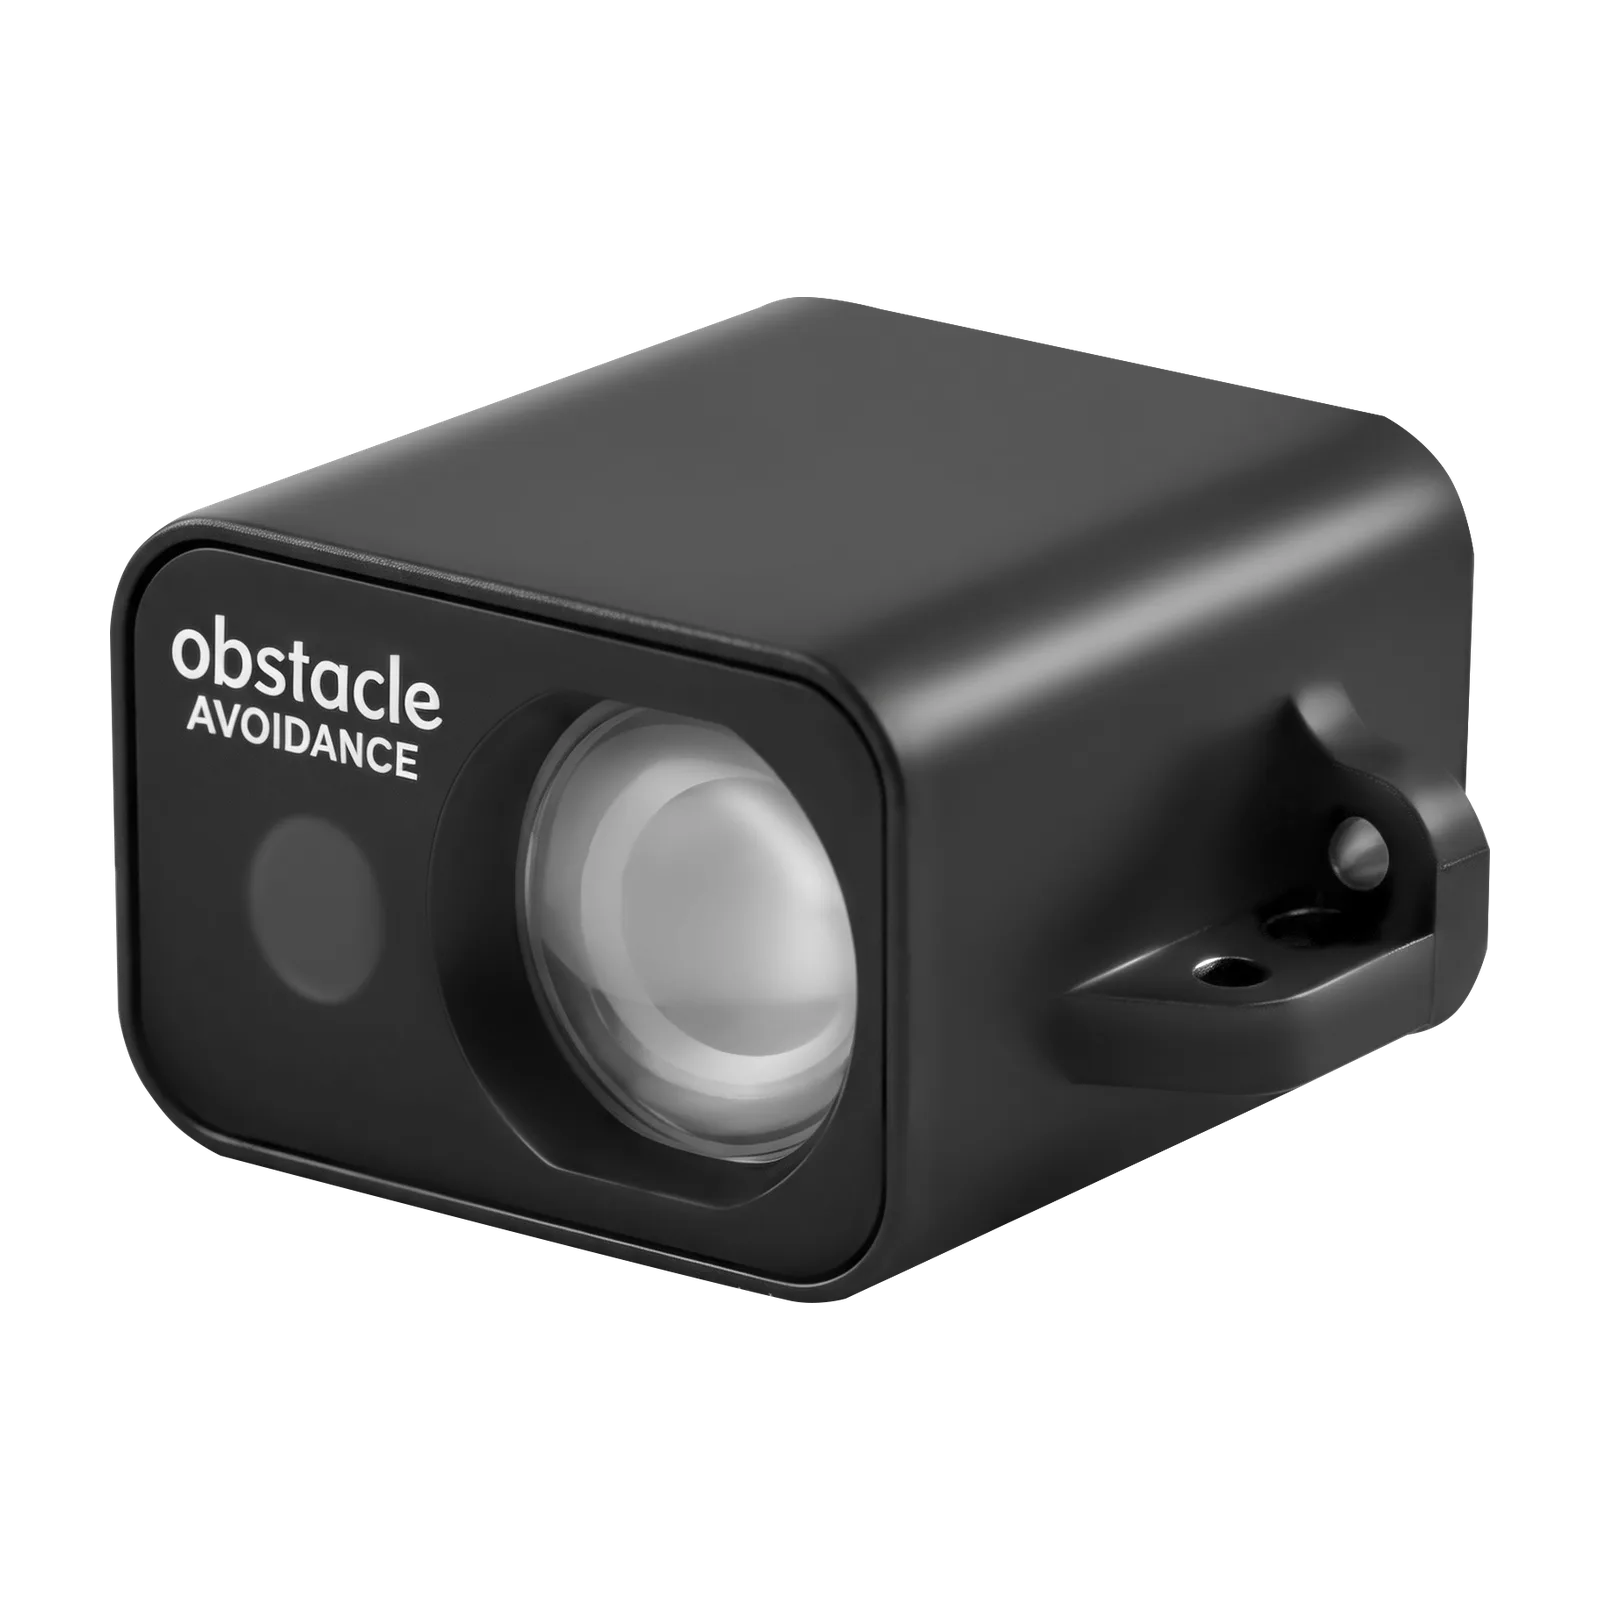
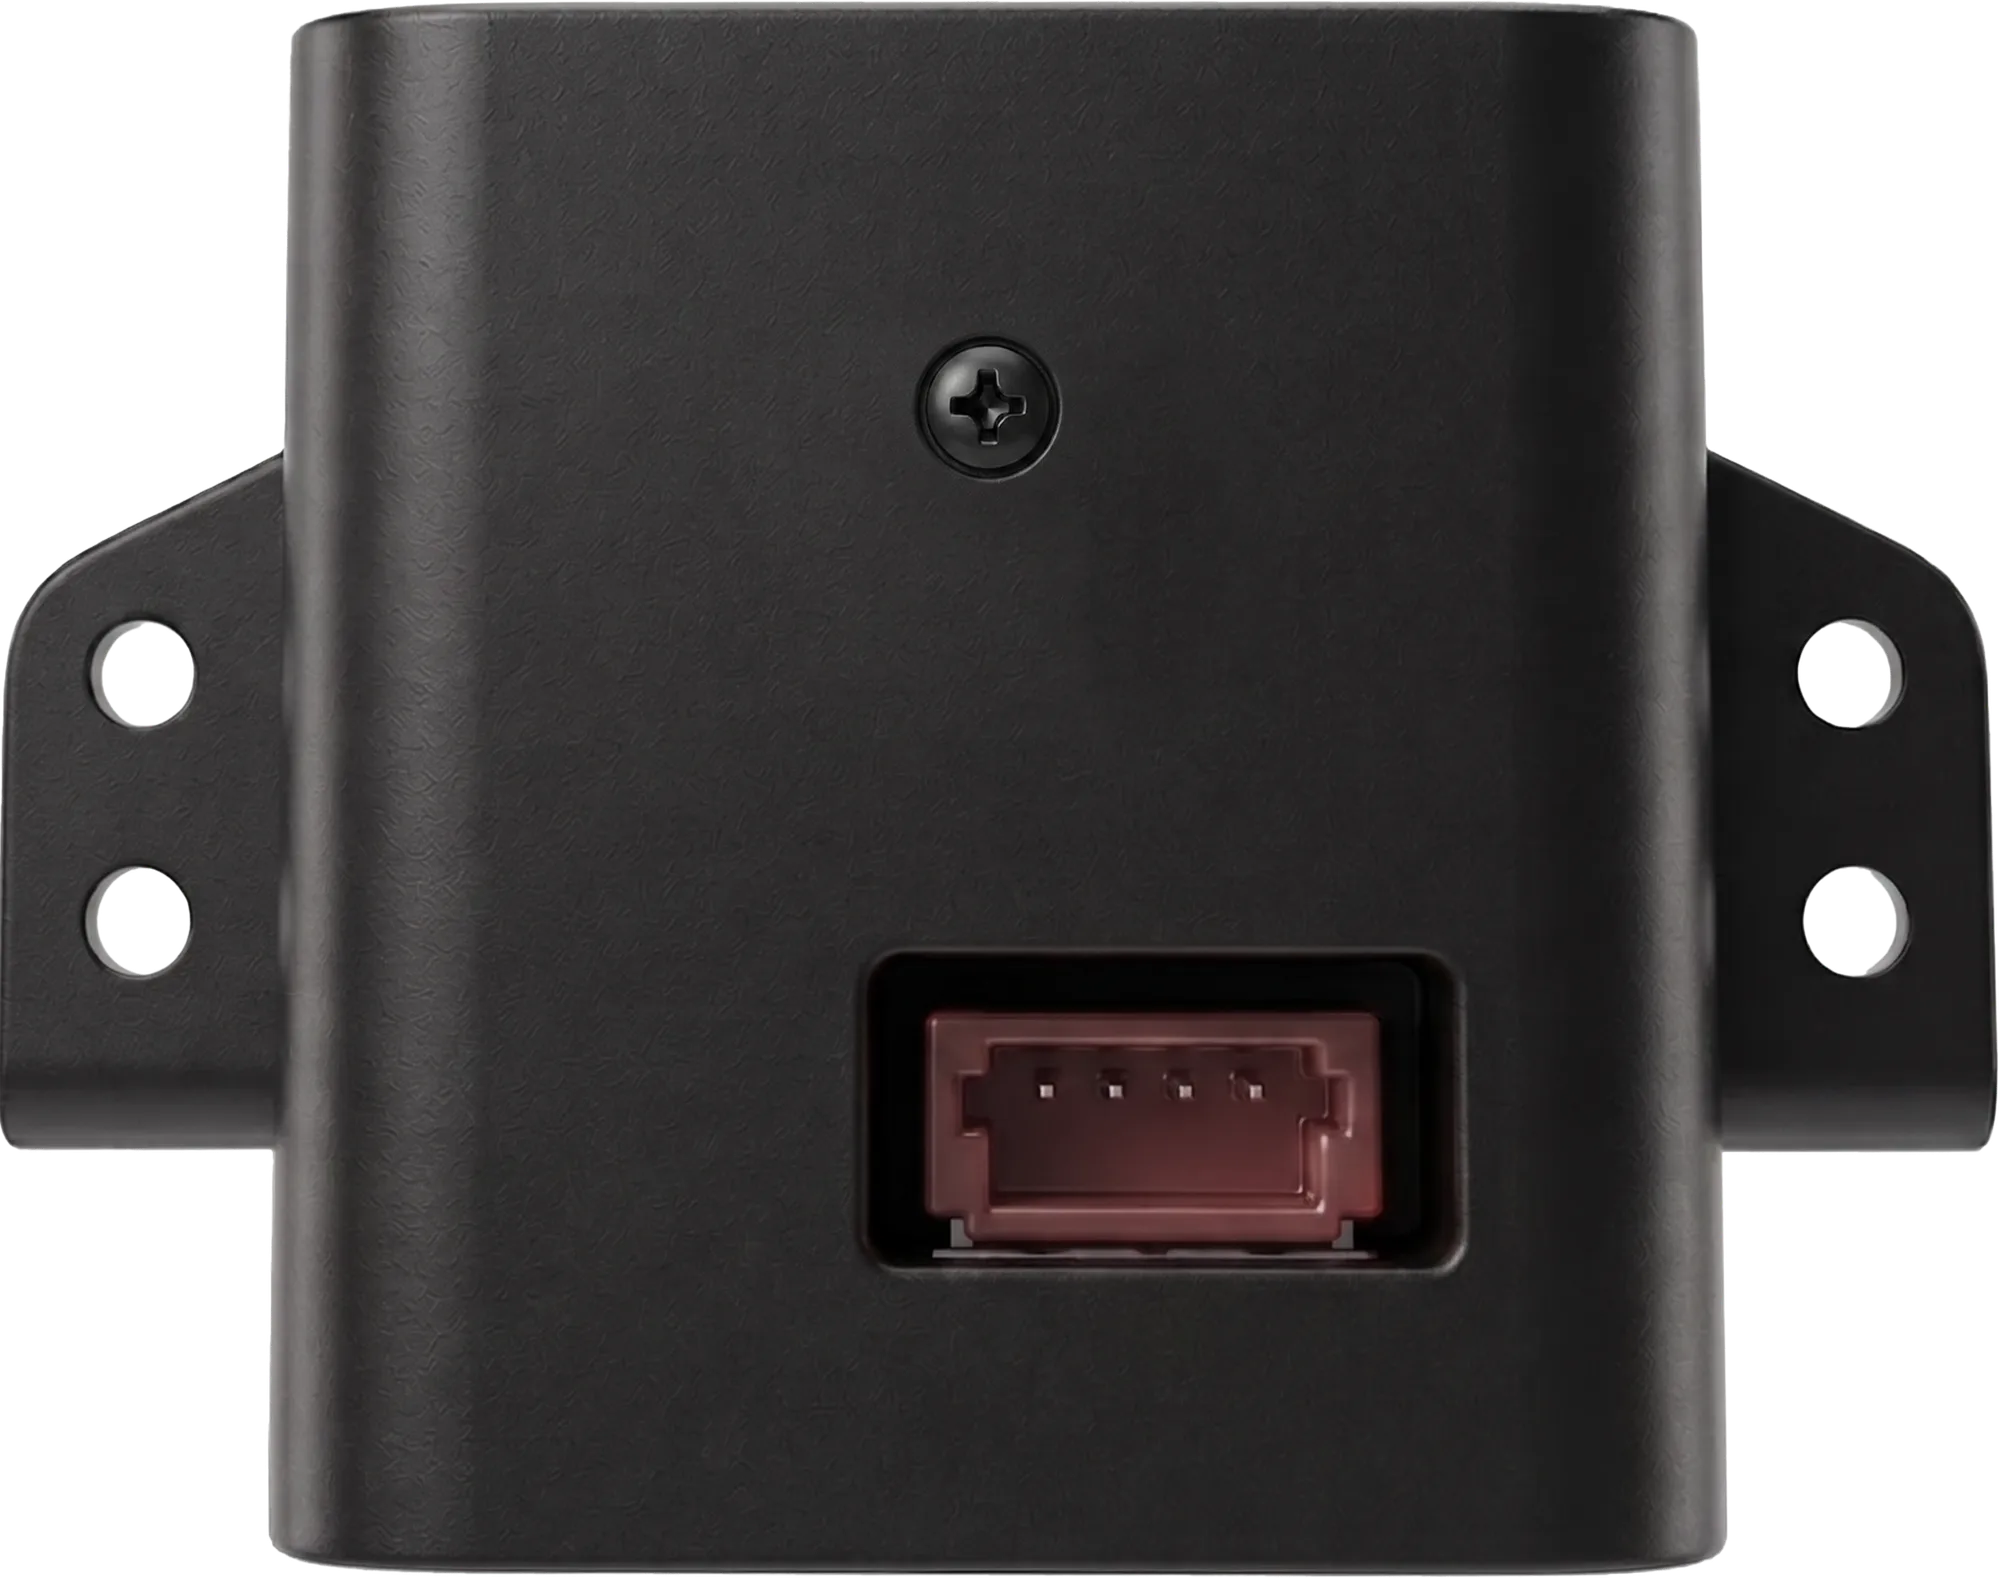
4 pinli konektör, UART / I²C seçilebilir. UART için modülün TX ucunu uçuş kontrol ünitesinin RX ucuna ve modülün RX ucunu uçuş kontrol ünitesinin TX ucuna bağlayın ( 115200 bps).
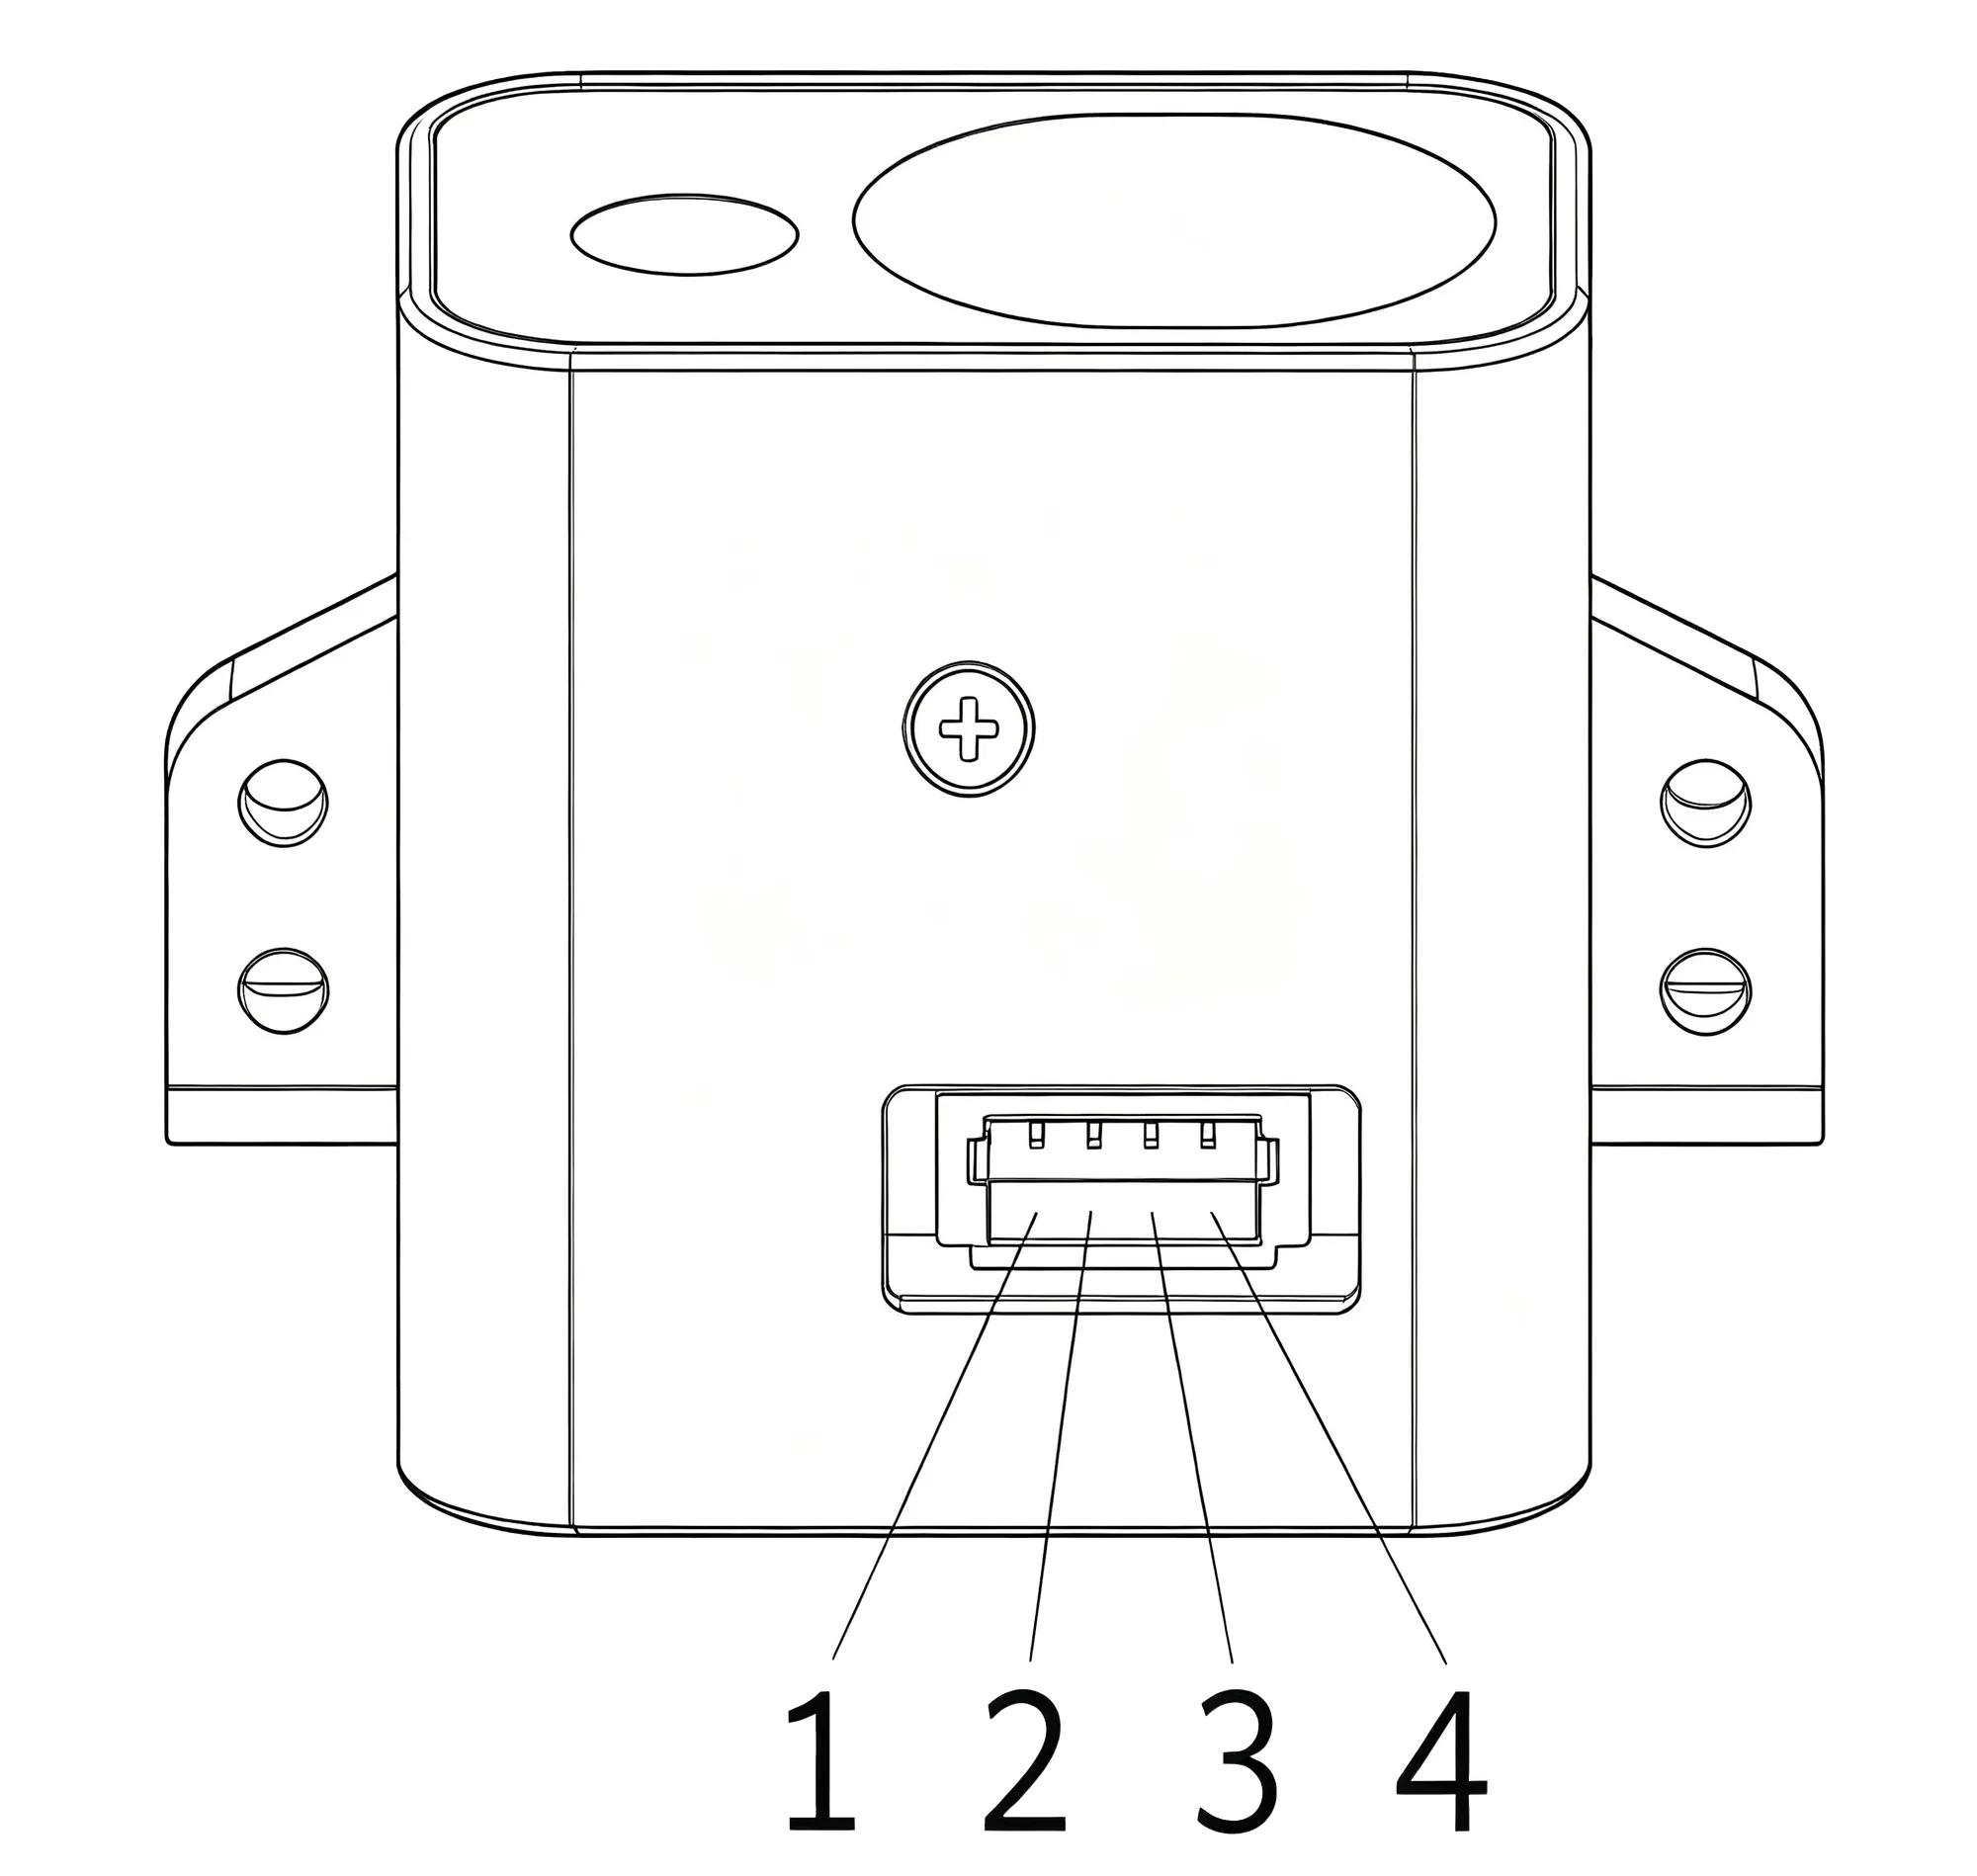
| Pin | UART | I²C | İşlev |
|---|---|---|---|
| 1 | GND | GND | Zemin |
| 2 | VCC | VCC | Güç · +5 V |
| 3 | RX | SDA | UART alımı / I²C verisi |
| 4 | TX | SCL | UART iletimi / I²C saati |
UART Çıkış Protokolü
| S/N | İsim | İçerik | Tanım |
|---|---|---|---|
| 1 | Başlık | 0xDF | |
| 2 | Cihaz Kimliği | 0x32 | |
| 3 | Sistem Kimliği | 0x00 | |
| 4 | Mesaj Kimliği | 0x40 | |
| 5 | Paket Sırası | 0x00~0xFF | |
| 6 | Yük Uzunluğu | 0x04 | |
| 7 | Yük İçeriği | TOF Mesafesi Düşük Bayt | TOF Mesafesi (mm) |
| 8 | TOF Mesafesi Yüksek Bayt | ||
| 9 | TOF Sinyal Gücü Düşük Bayt | ||
| 10 | TOF Sinyal Gücü Yüksek Bayt | ||
| 11 | Sağlama toplamı | 0xx | Önceki tüm baytların toplamı |
I2C Çıkış Protokolü (I2C çıkış protokolü tescillidir ve açık kaynak kullanımını desteklemez.)
Aygıt Adresi: 0x51 (7 bitlik adres)
| S/N | Kayıt Adresi | İçerik | Tanım |
|---|---|---|---|
| 1 | 0x00 | Cihaz Kimliği | 0x32 |
| 2 | 0x01 | TOF Mesafesi Düşük Bayt | TOF Mesafesi (mm) |
| 3 | 0x02 | TOF Mesafesi Yüksek Bayt | |
| 4 | 0x03 | TOF Sinyal Gücü Düşük Bayt | |
| 5 | 0x04 | TOF Sinyal Gücü Yüksek Bayt |
I. PX4 Yapılandırması
1. Aracı açın ve Araç Yapılandırması'nı seçin;
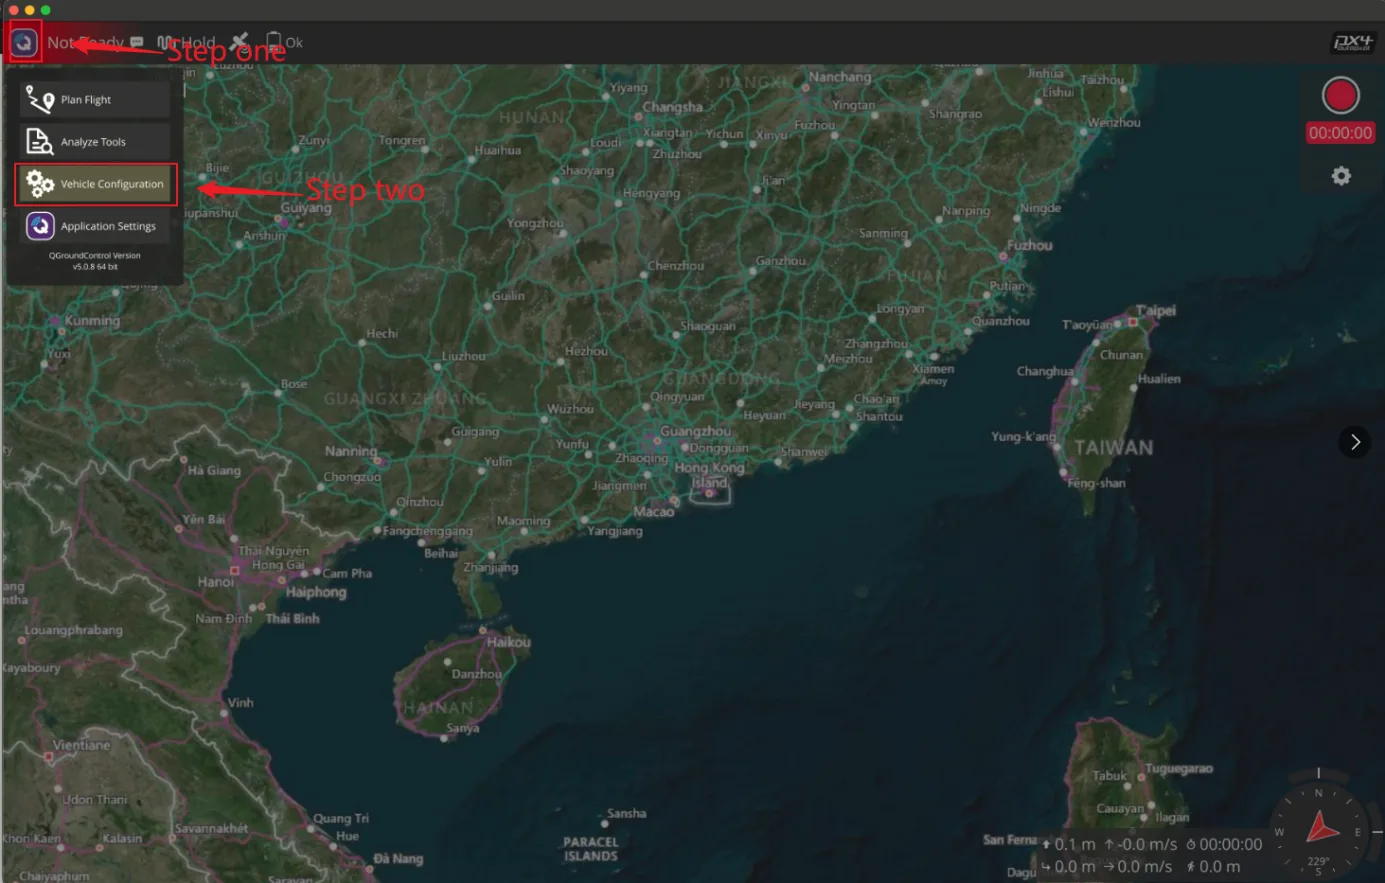
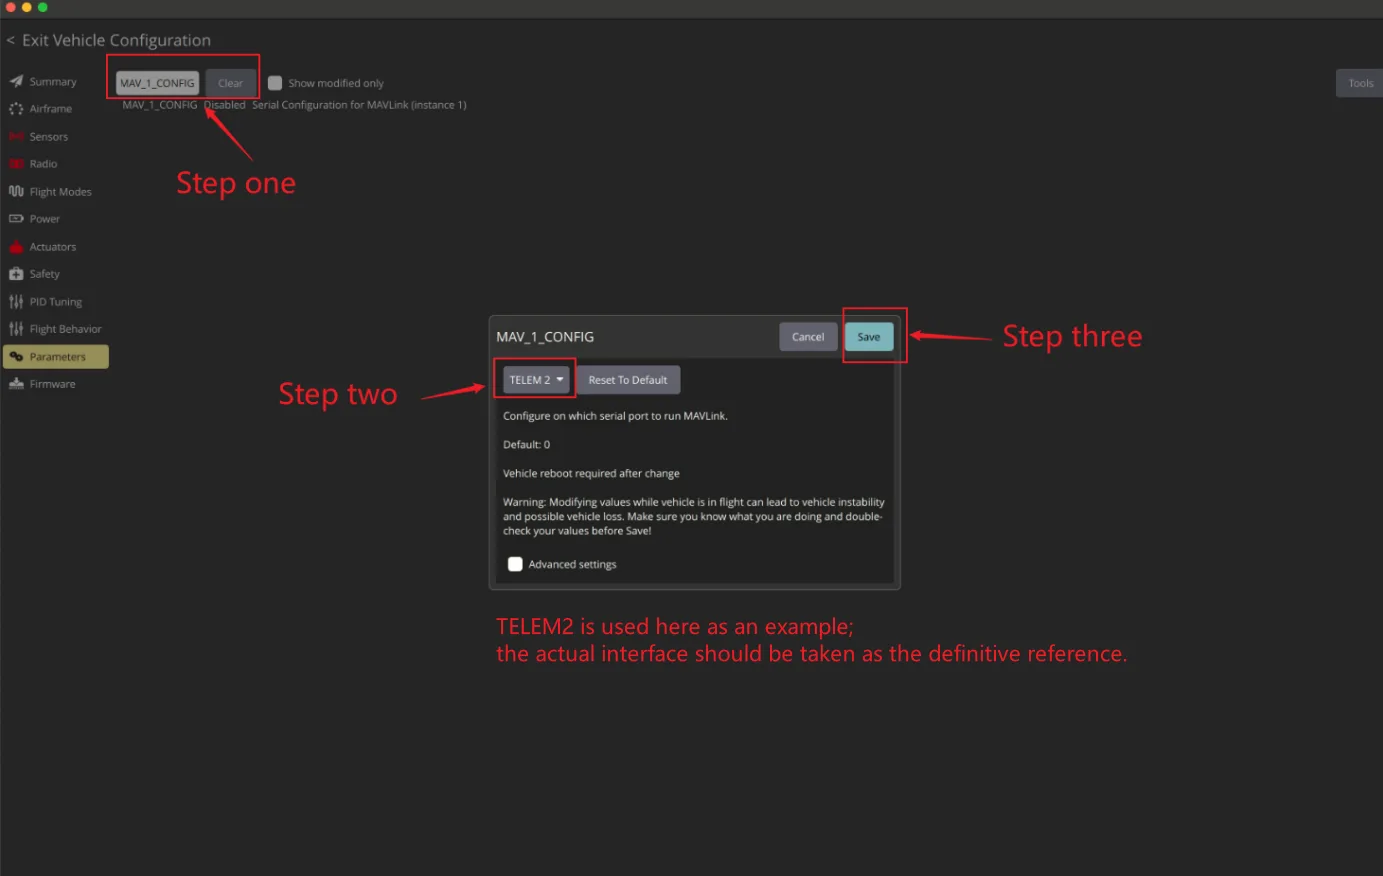
2. MAV_1_CONFIG değerini TELEM 2 olarak ayarlayın ve kaydedin;
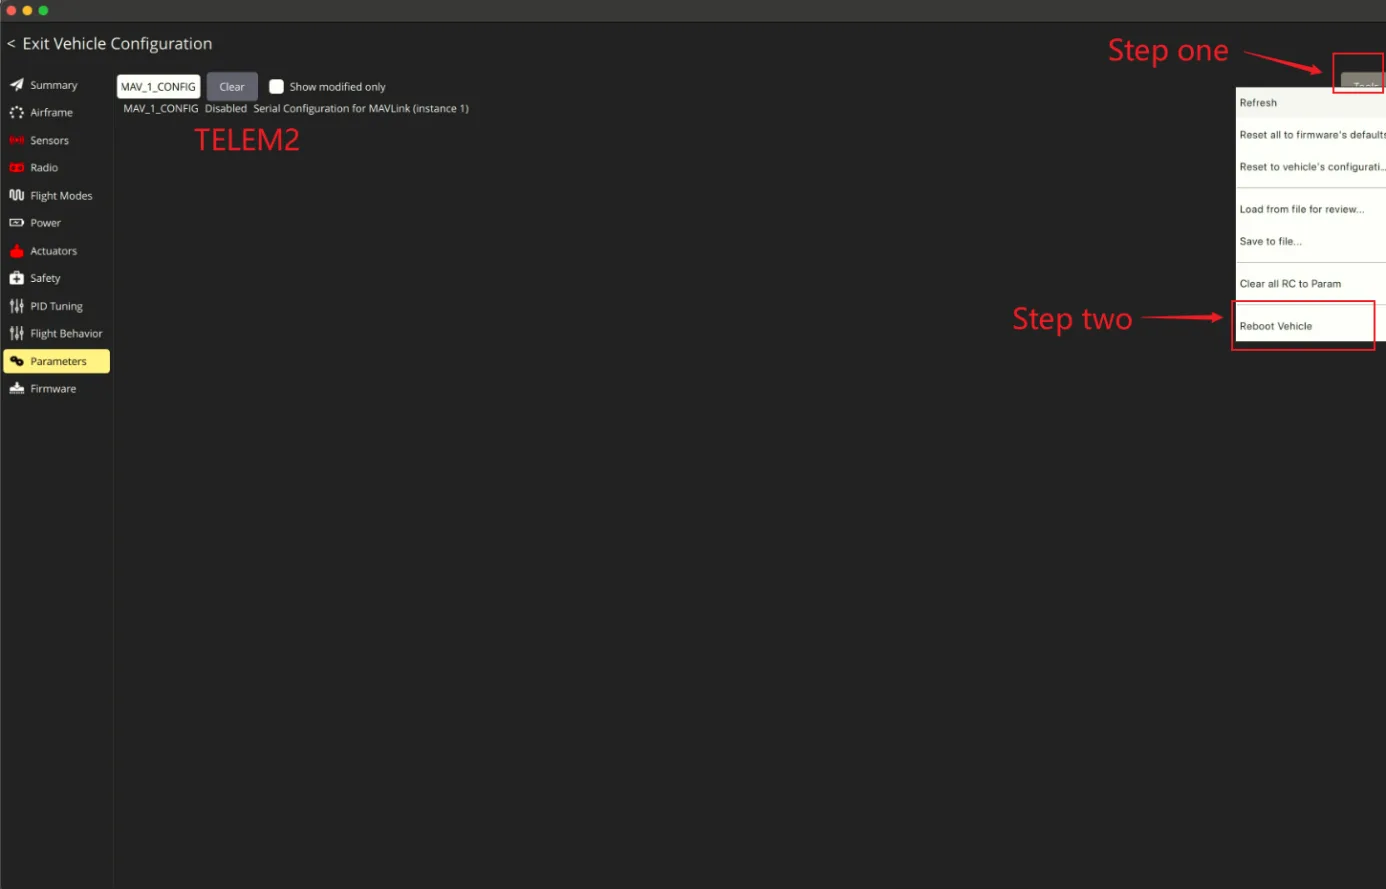
3. "Araçlar"a tıklayın, ardından "Aracı Yeniden Başlat"a tıklayın;
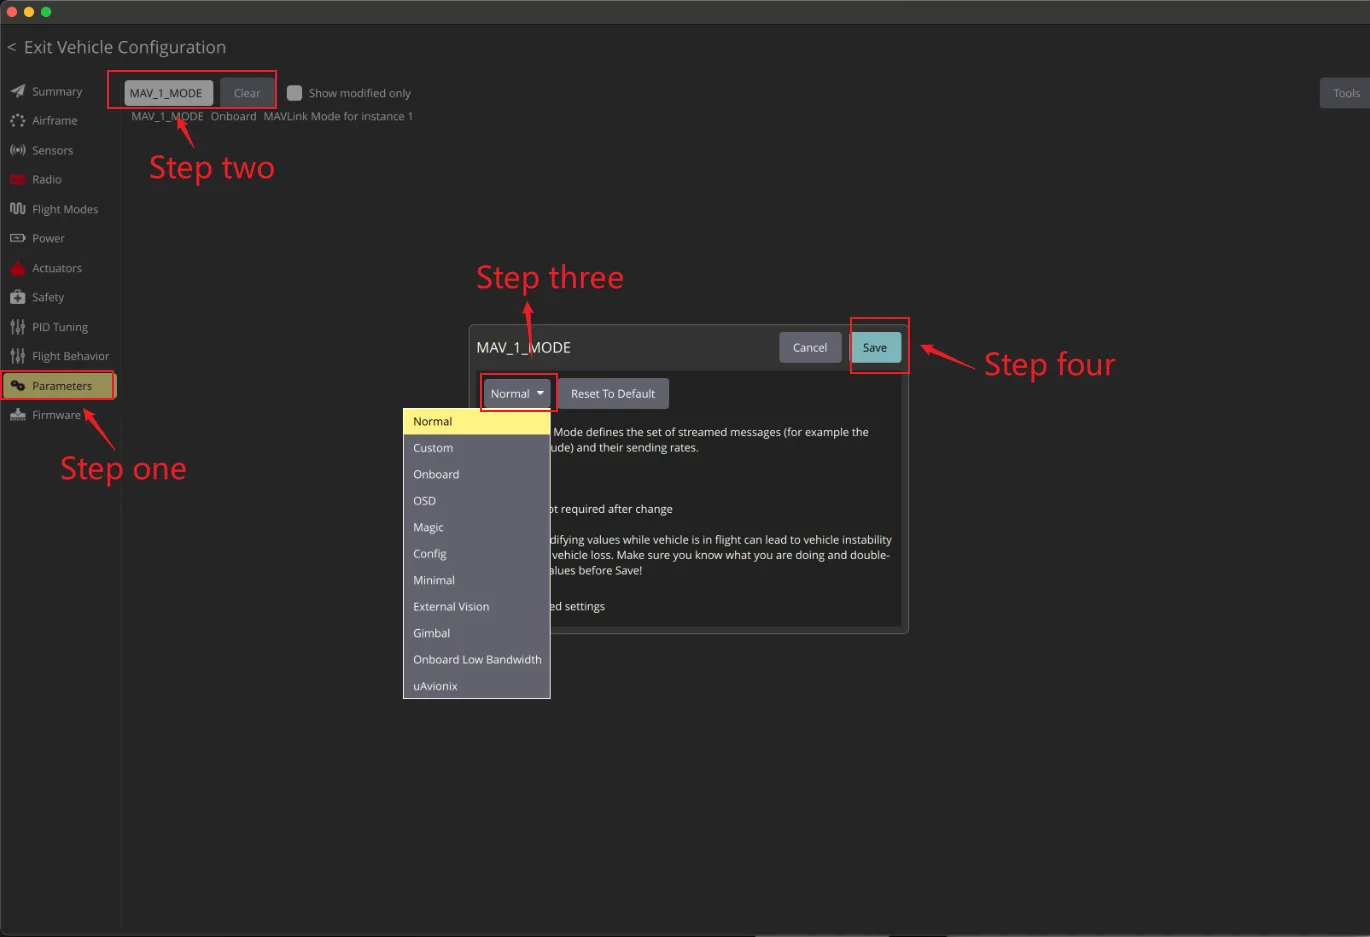
4. MAV_1_MODE'u Normal olarak ayarlayın ve kaydedin;
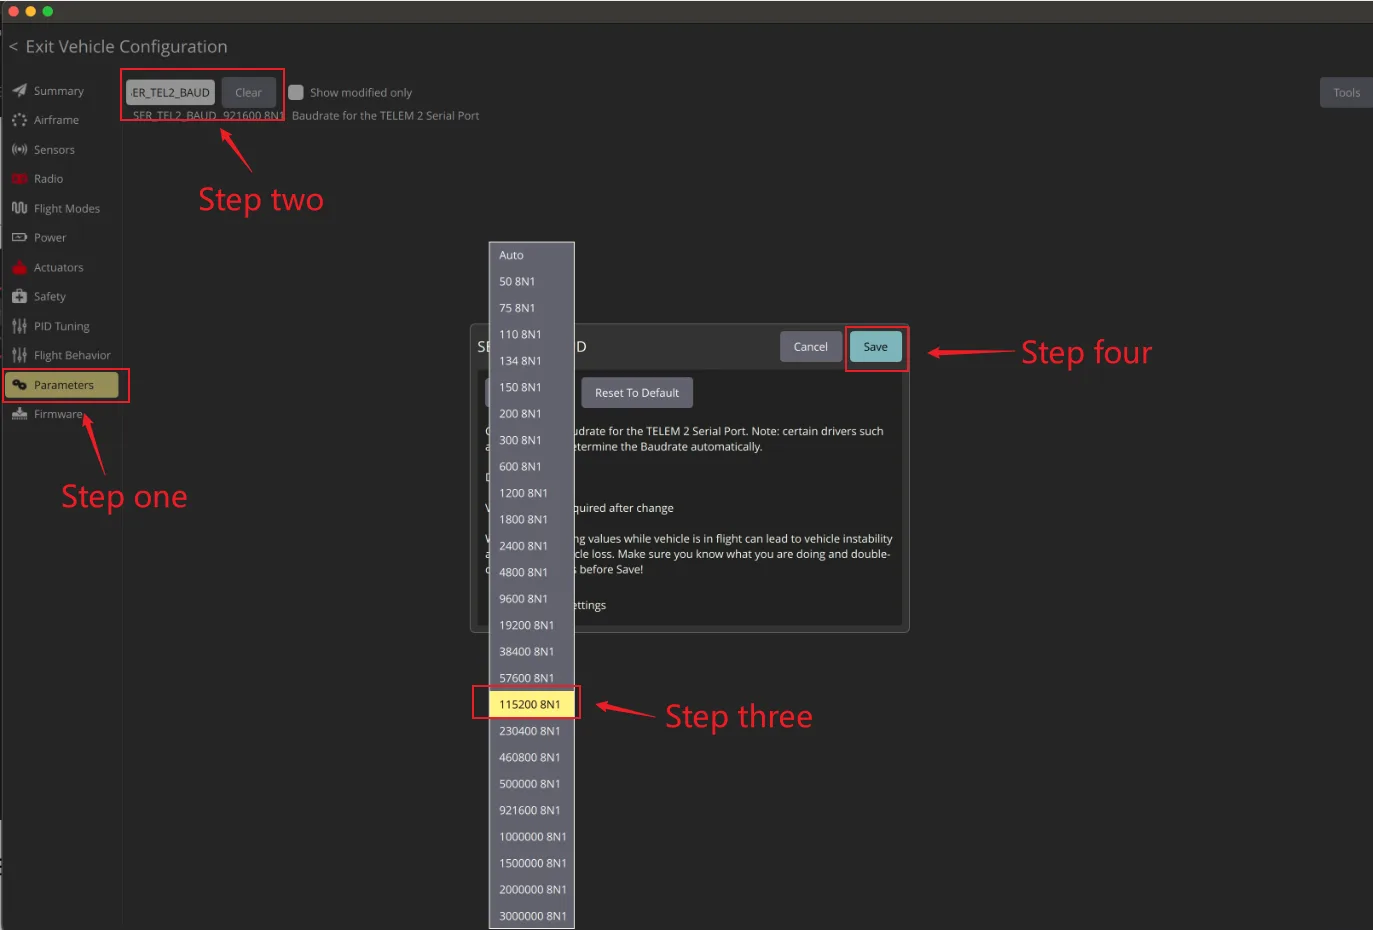
5. SER_TEL2_BAUD değerini 115200 8N1 olarak ayarlayın ve kaydedin.
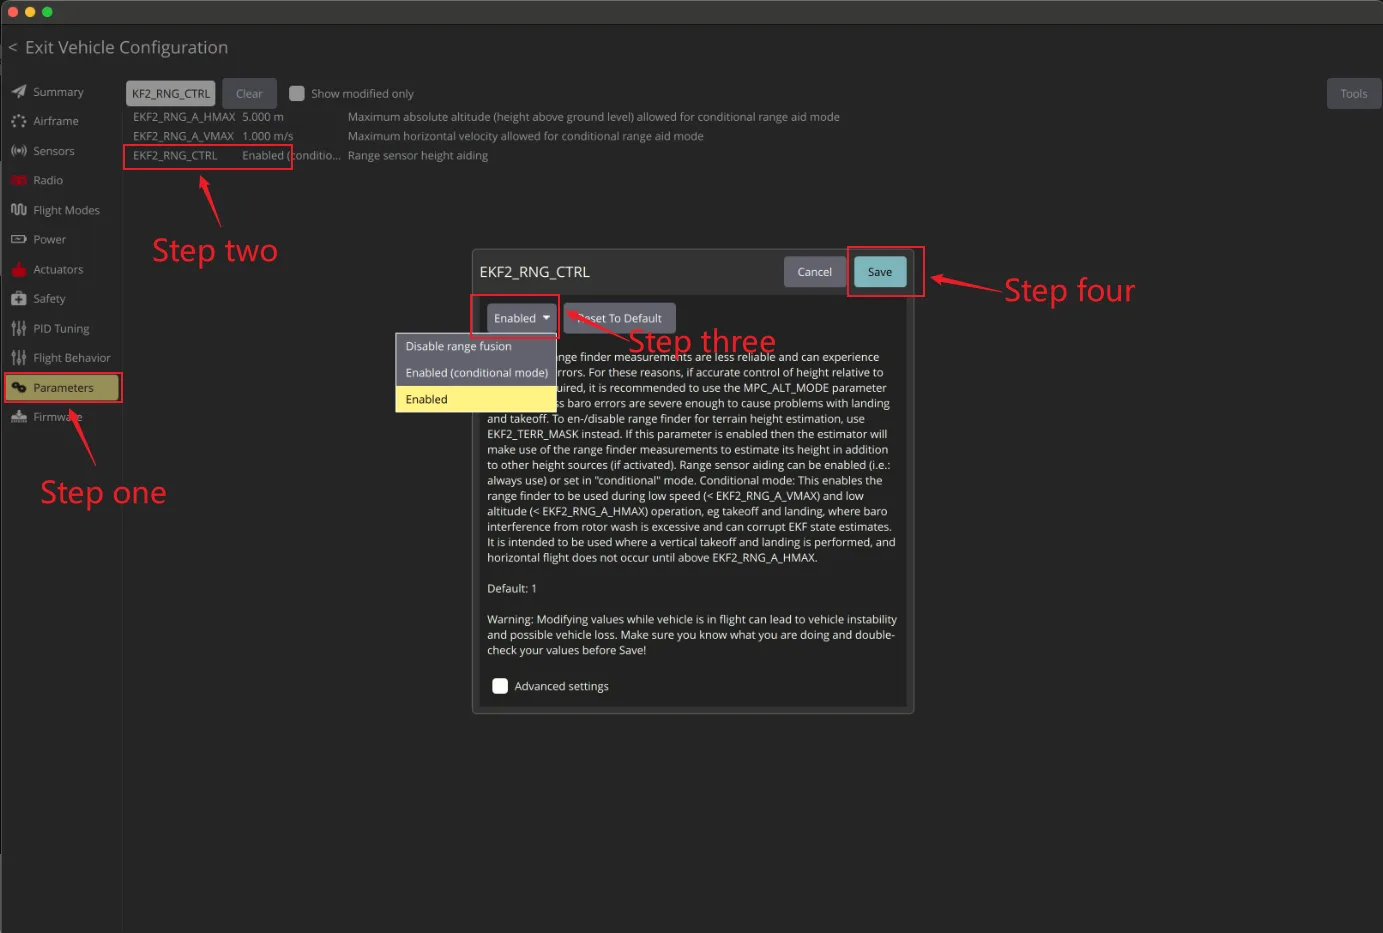
6. EKF2_RNG_CTRL'yi Etkin olarak ayarlayın ve kaydedin;
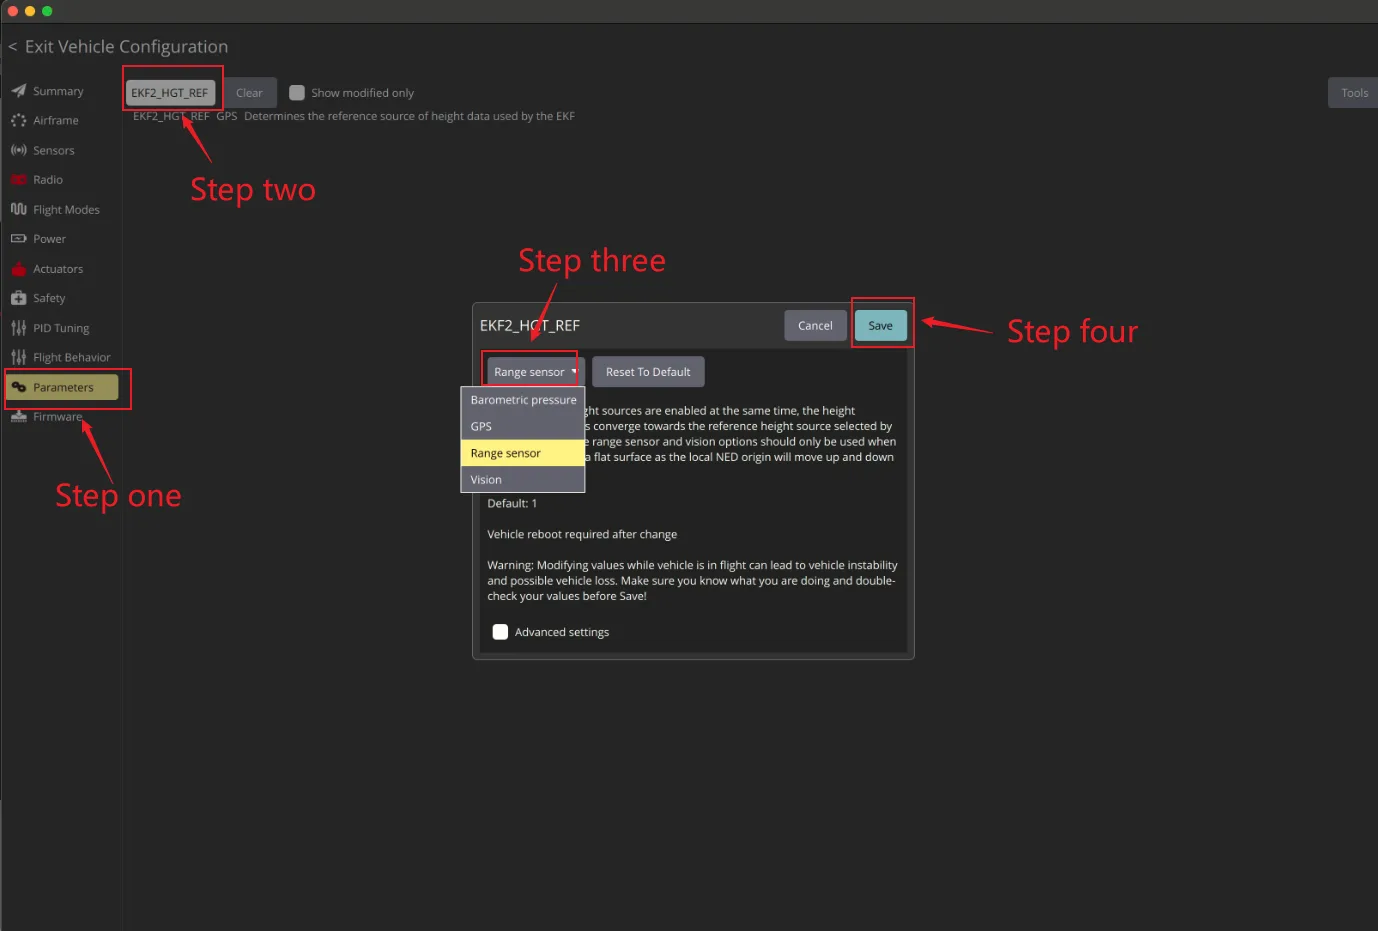
7. EKF2_HGT_REF'i Menzil sensörüne ayarlayın ve kaydedin;
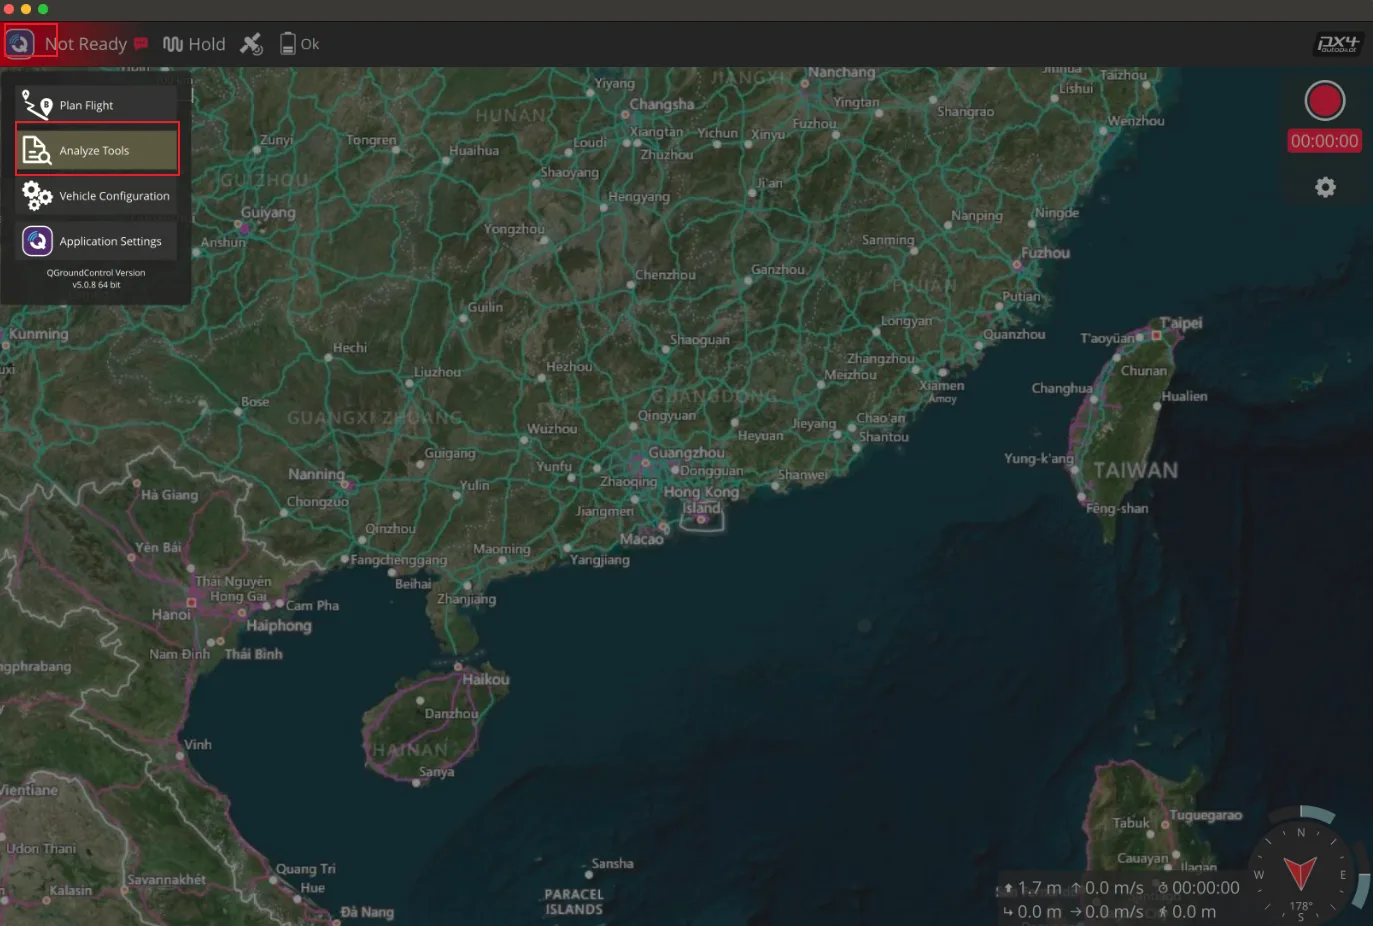
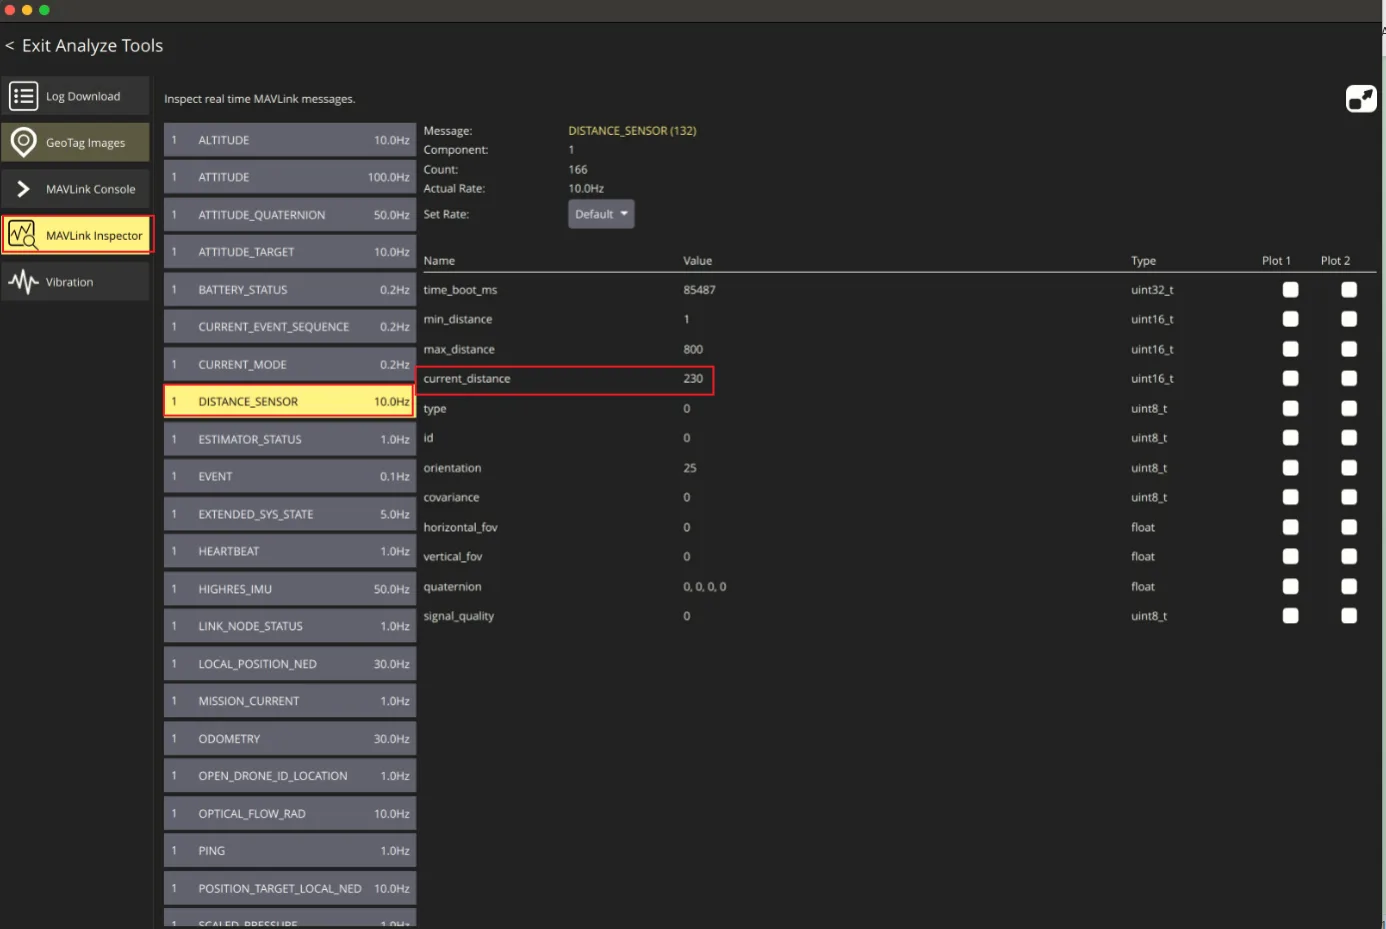
8. Yapılandırma tamamlandıktan sonra uçuş kontrol ünitesini yeniden başlatın. Bir değer olduğu sürece, QGC'nin MAVLink Denetleyici sayfasında DISTANCE_SENSOR mesajını görebilmelisiniz. QGC'de görüntülenen mesajların uçuş kontrol ünitesi tarafından gönderildiğini unutmayın. Mesaj sıklığı, sensörün veri sıklığıyla aynı değildir. Bu sıklık, uçuş kontrol ünitesinin ayarları ve veri bağlantısının hızı tarafından belirlenir ve esas olarak gözlem için kullanılır. Mesaj sıklığının sayısı önemli değildir.
II. APM Yapılandırması
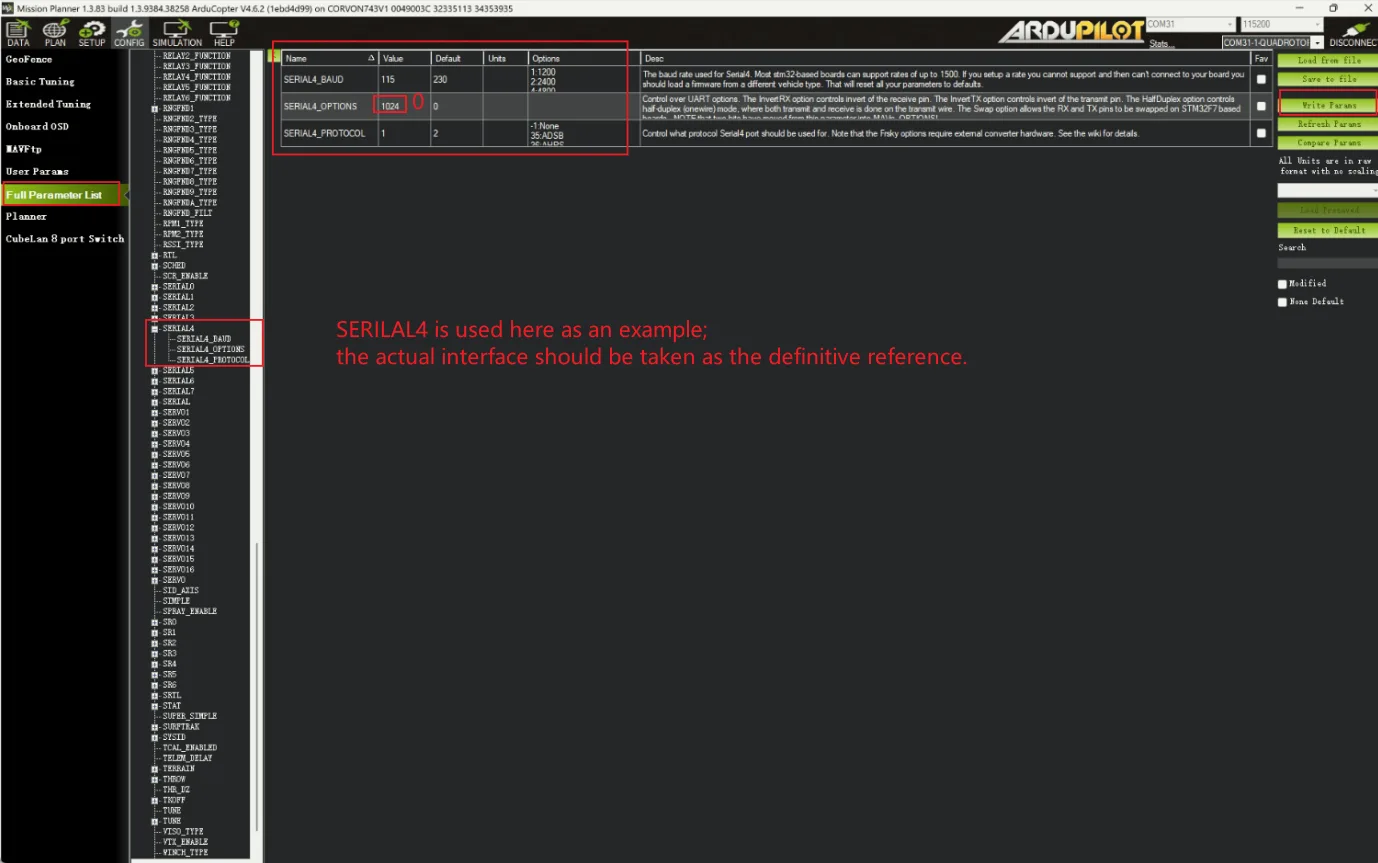
1. Mission Planner'da, ilgili seri port baud hızını SERIAL4_BAUD olarak 115 (115200), SERIAL4_OPTIONS değerini 0 ve seri protokol değerini SERIAL4_PROTOCOL olarak 1 (Mavlink1) olarak ayarlayın. Kaydetmek için "Parametreleri Yaz" düğmesine tıklayın.
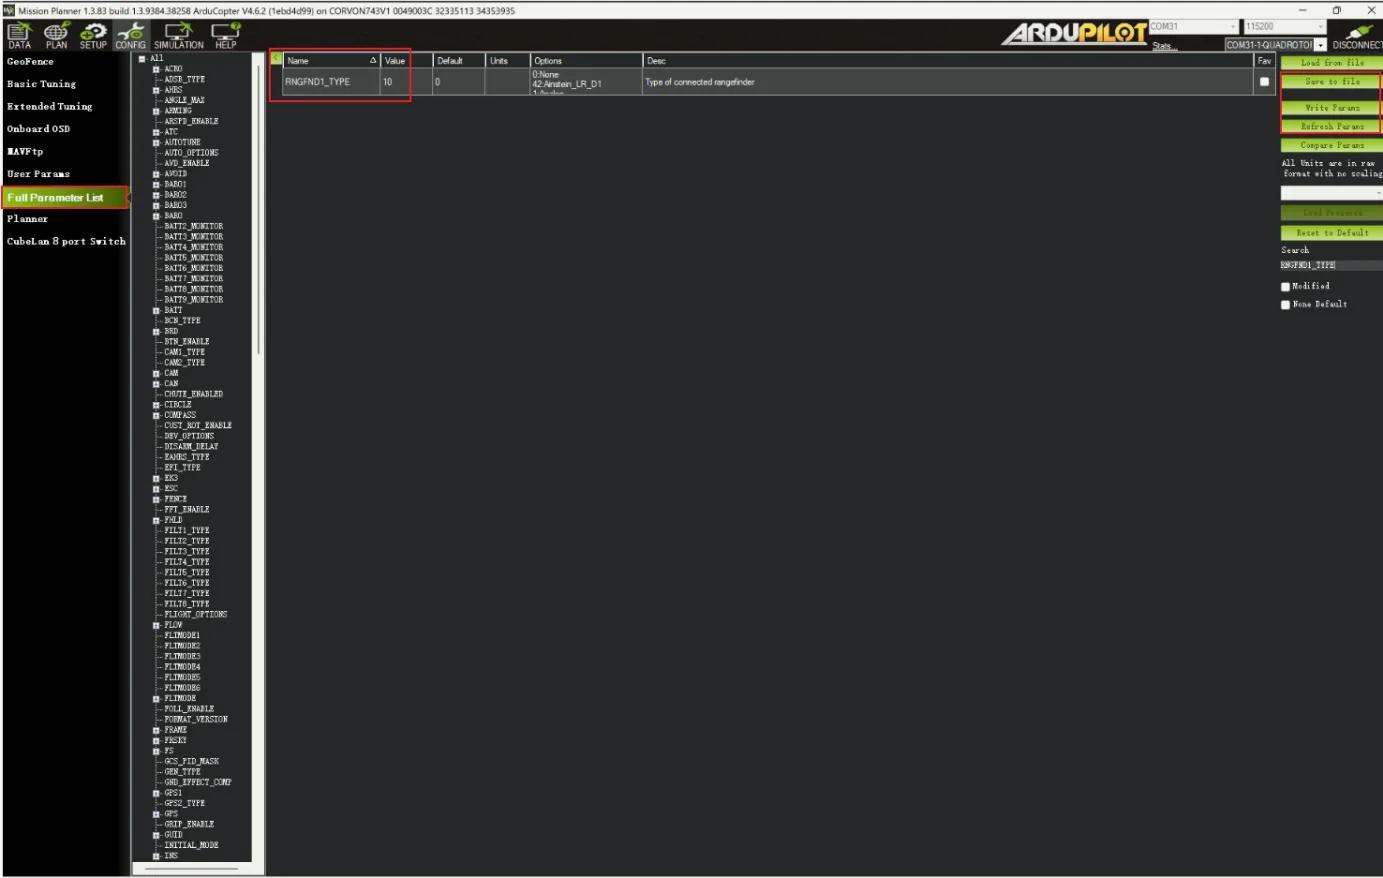
2. RNGFND1_TYPE değerini 10 olarak ayarlayın, kaydetmek için "Parametreleri Yaz"ı tıklayın, ardından "Parametreleri Yenile"yi tıklayın;
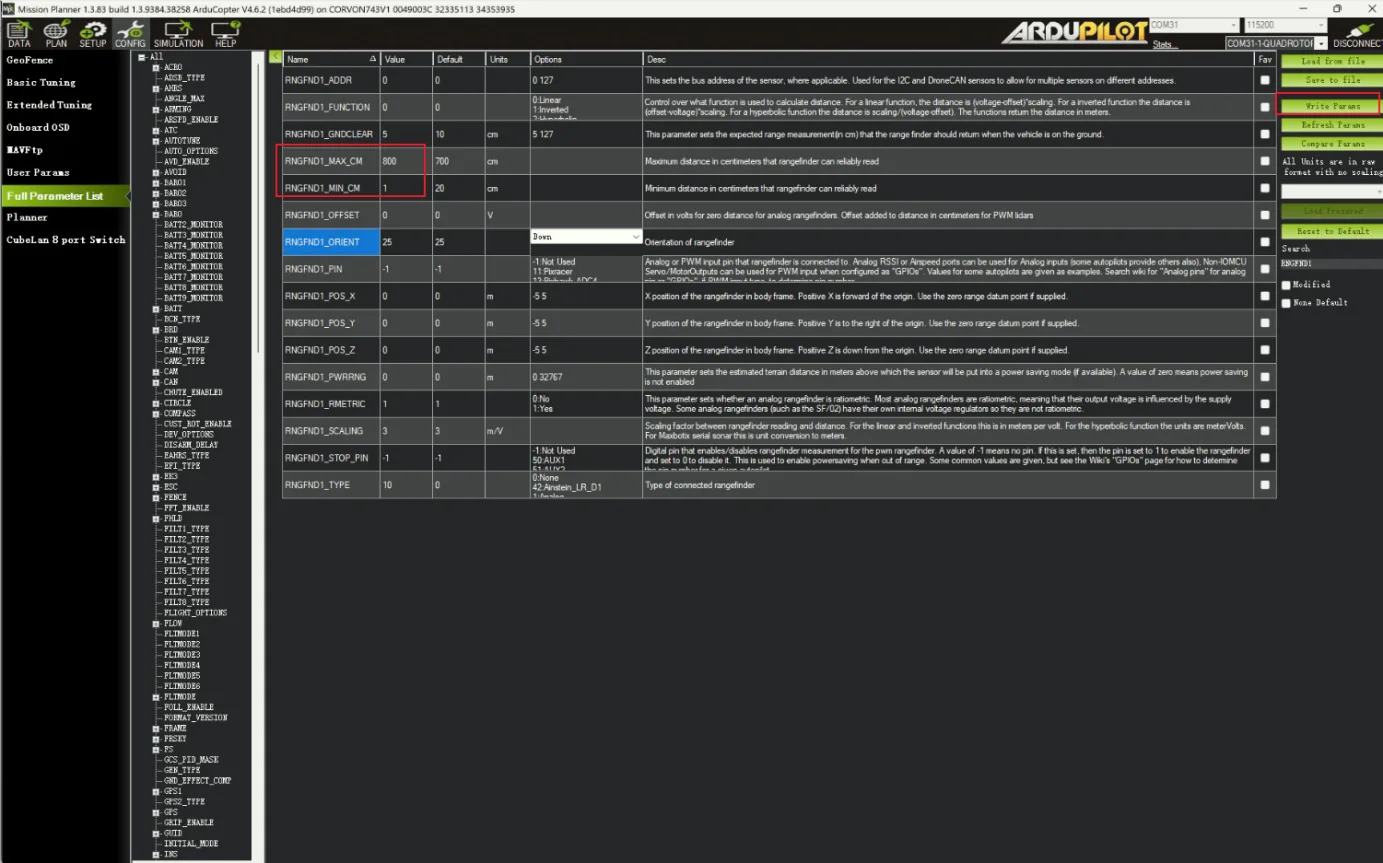
3. RNGFND1_MAX_CM değerini 5000 ve RNGFND1_MIN_CM değerini 5 olarak ayarlayın.
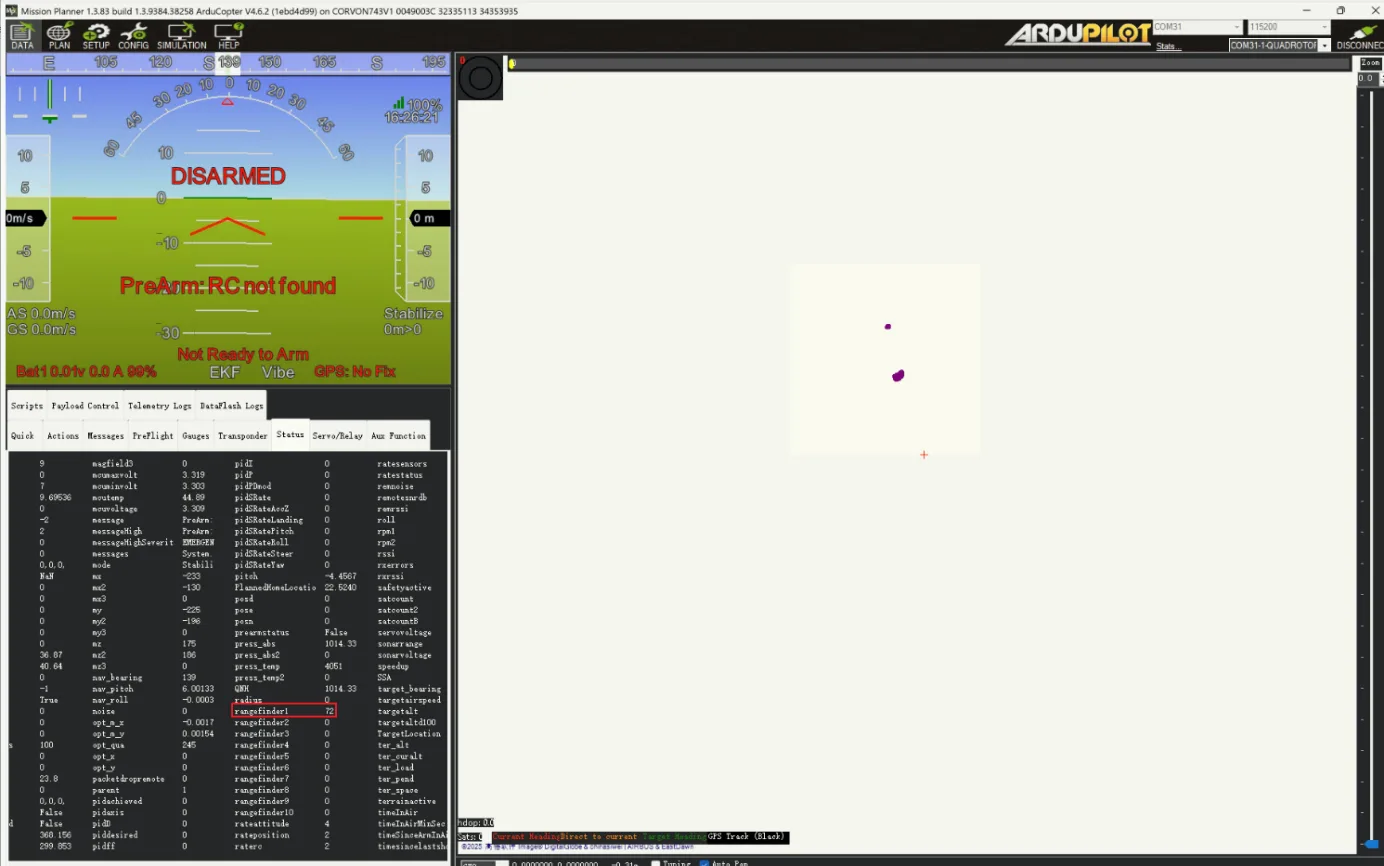
4. Yapılandırmanın ardından, rangefinder1'in değerlerini durum sayfasında görüntüleyebilirsiniz.
III. INAV Yapılandırması
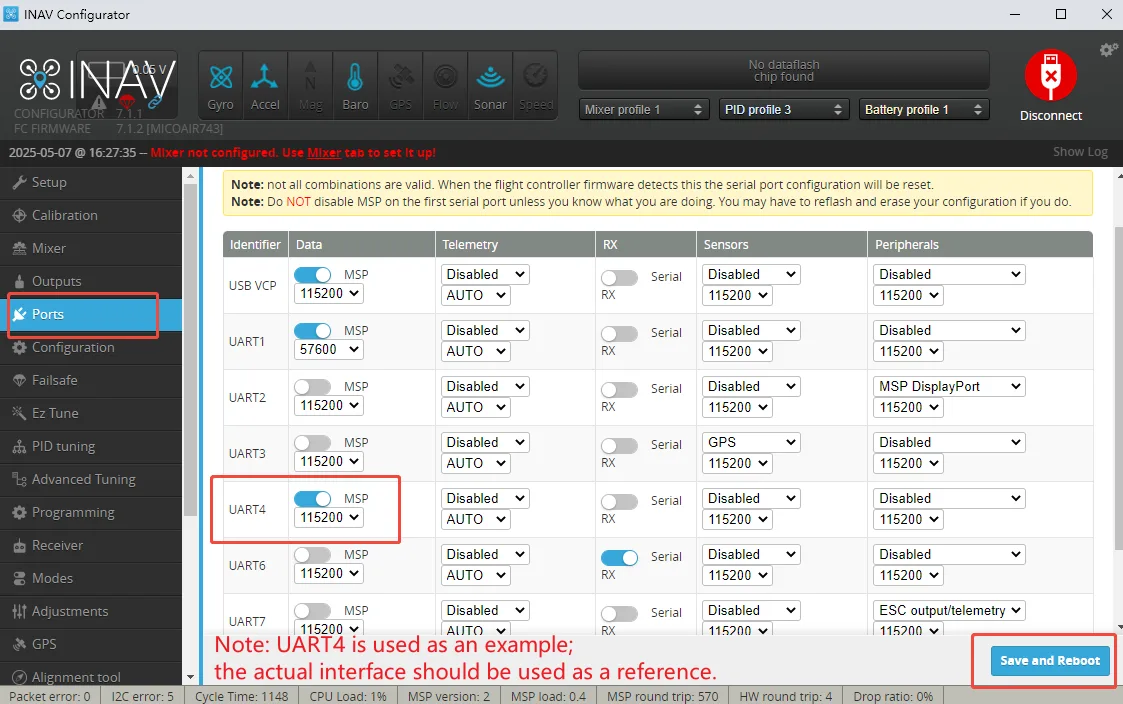
1. Bağlantı Noktaları arayüzünü açın, ilgili seri bağlantı noktası için MSP işlevini etkinleştirin (biz UART4'e bağlıyız), kaydedin ve yeniden başlatın.
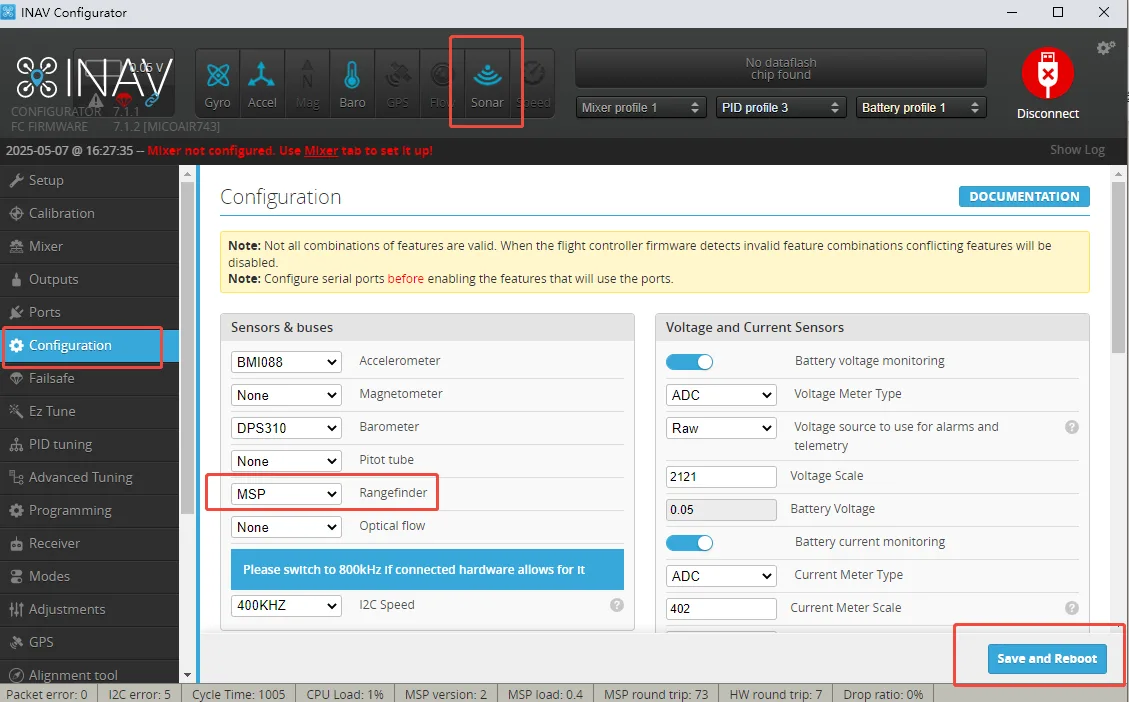
2. Yapılandırma arayüzünde, Mesafe Ölçer seçeneğini MSP olarak ayarlayın, ayarları kaydedin ve cihazı yeniden başlatın. Doğru yapılandırıldığında, ana arayüzdeki Sonar gösterge ışığı yanacaktır.
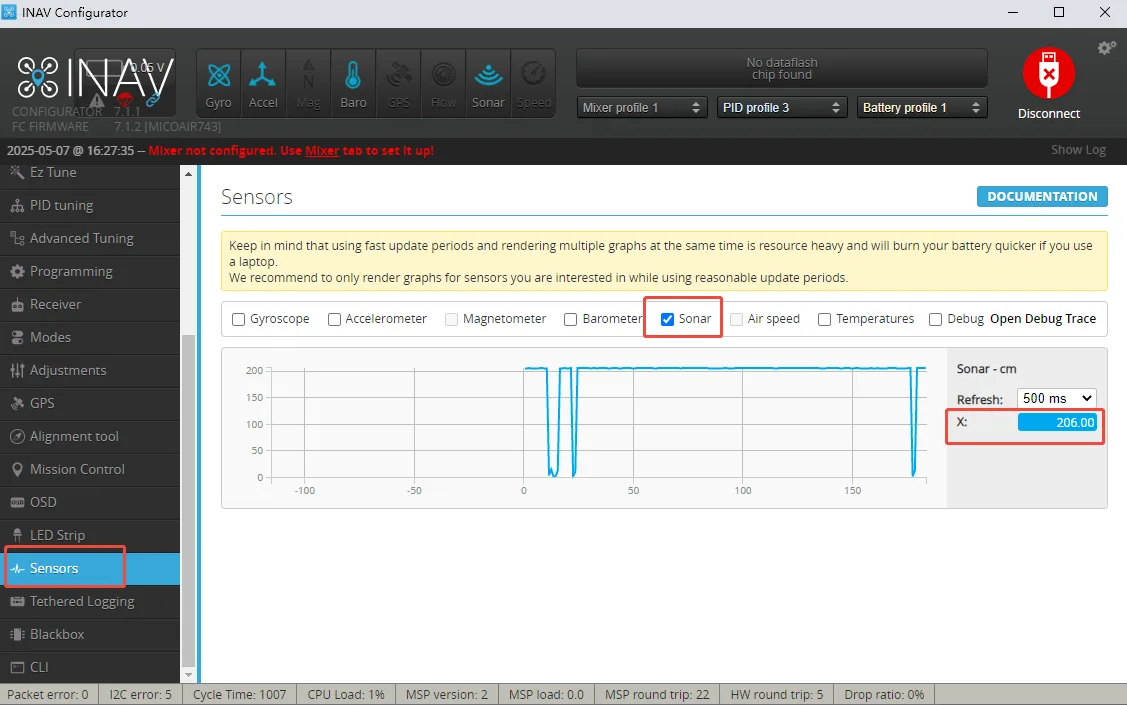
3. Sensörler arayüzünde Sonar seçeneğini kontrol edin; doğru yapılandırılmışsa, dalga biçiminin ve X değerlerinin değiştiğini görmelisiniz.
CORVON ürününü tercih ettiğiniz için teşekkür ederiz. Lütfen bu yasal uyarıyı dikkatlice okuyun; bu ürünü kullanarak aşağıdakileri kabul ve onaylamış olursunuz. Bu ürünün nasıl kurulduğunu, kullanıldığını veya bakımının yapıldığını kontrol edemediğimiz için, kullanımından kaynaklanan herhangi bir kayıp veya hasardan sorumlu değiliz ve yetkisiz herhangi bir değişiklik kendi sorumluluğunuzdadır.
Optik pencereyi temiz ve engelsiz tutun; toz, lekeler veya kaplama filmi mesafe ölçüm doğruluğunu düşürecektir. 905 nm kaynağı göz için güvenli olsa da, uzun süre yakından merceğe bakmayın. Modülü, mercek hedef yüzeye bakacak şekilde sağlam bir şekilde monte edin ve konektördeki doğru kablolama ve polariteye dikkat edin; ters veya yanlış kablolama modüle kalıcı hasar verebilir. Yüksek yansıtıcı, şeffaf veya güçlü ışık emici yüzeyler okumaları etkileyebilir; uçuş için kullanmadan önce ortamınızdaki